3D视觉赋能 机械臂精准识别砖块,空气压缩机械成关键后盾
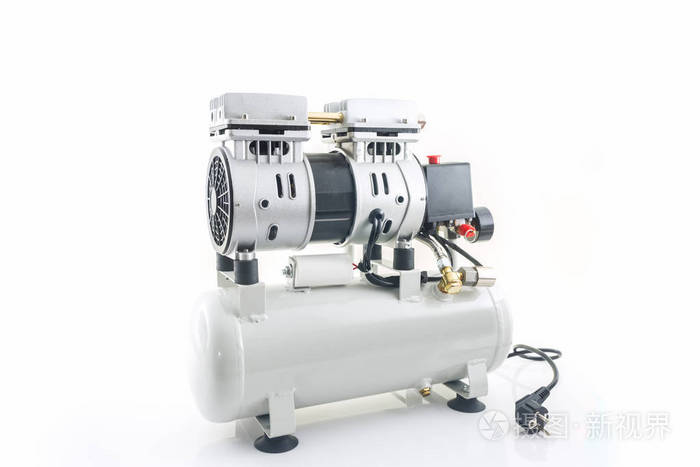
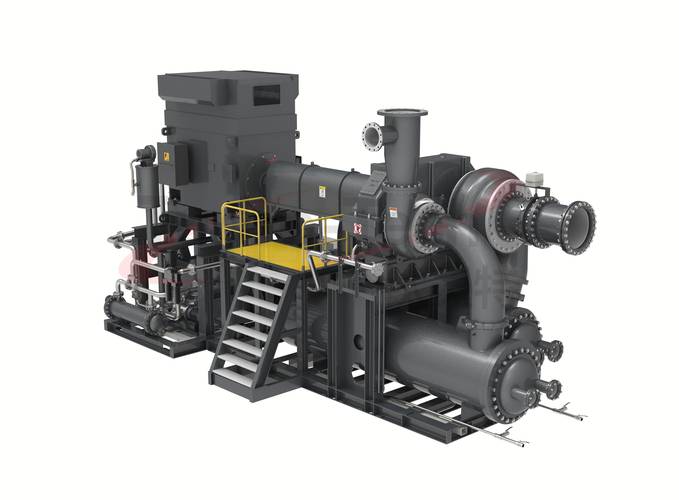
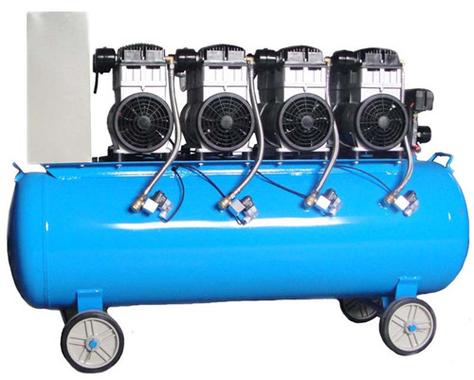
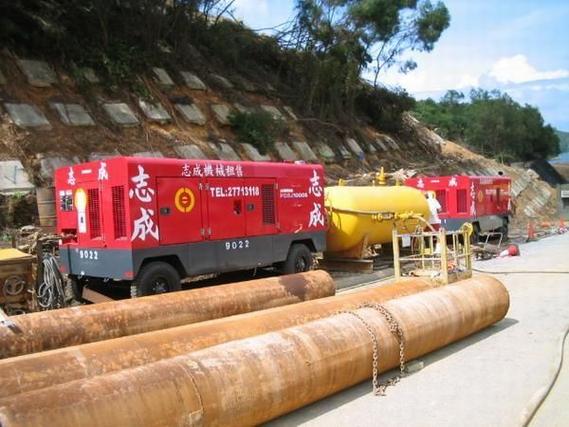
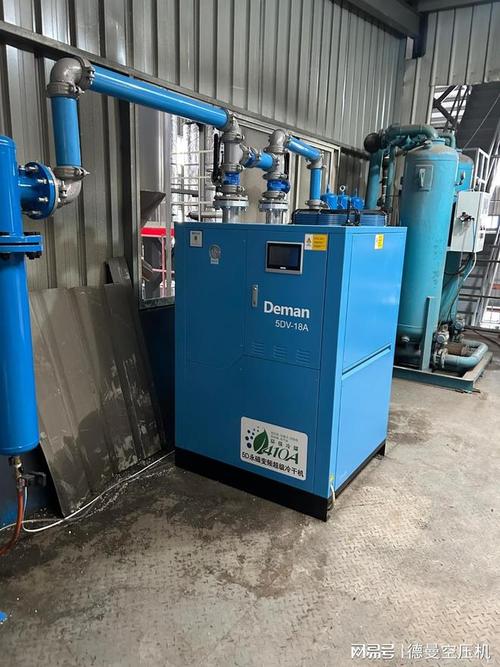
在建筑工业化与智能建造的浪潮中,机械臂正从简单的重复执行器进化为具备环境感知能力的智能体。当机械臂搭载3D视觉系统后,其能够准确识别砖块的位姿、形状与码放状态,从而实现自动抓取、精准砌筑或分拣。而在这套高效系统中,空气压缩机械虽不直接参与视觉识别,却为机械臂的末端执行器提供了稳定、强劲的动力源——包括气动夹爪的抓取与释放、部分定位机构的驱动等。两者协同工作,构成了现代智能施工与物流环节中的核心单元。\n\n### 一、3D视觉赋予机械臂“看懂”砖块的能力\n\n传统的工业机械臂依赖示教编程或2D视觉,只能处理位置固定、姿态单一目标。而砖块在真实场景中可能以任意角度、层叠或散乱方式出现,2D视觉无法获取深度信息,极易导致抓取失败或碰撞。引入3D视觉后(如结构光、飞行时间法或双目立体视觉),机械臂可以扫描场景,获得每个砖块的六自由度位姿:\n\n- 定位:准确给出砖块中心在三维空间中的坐标(X,Y,Z)。\n- 定姿:计算出砖块绕各轴的旋转角度(俯仰、偏航、滚转)。\n- 识别异常:检测缺角、裂纹、表面附着物,并反馈给控制系统调整抓取策略。\n\n依托点云配准与深度学习分割算法,视觉系统还能区分不同颜色或材质的砖块,满足分类码垛或剔除废品的需求现场使用。\n\n### 三、系统协作工流程\n\n1. 3D相机扫描作业区域(如砖垛或传送带)。\n2. 算法处理点云,分割出砖块模型实例并计算抓取位姿。\n3. 主控电脑将位姿信息转化为机械臂运动指令,同时向电磁阀发出抓取信号。\n4. 空气压缩机启动.8MPa)。气动夹爪夹紧砖块(通过吸盘或机械手指+气缸)。\n5. 机械臂运动至目标位置。\n6. 气阀关闭,夹爪松开则且循环节拍长(≥2秒1件即选工业常见吞吐3\~5千克规格可实现1.5以上/总。大规模的高层托盘则配合5G能采用自动联网。”\n\n4. 重载与防爆气优势爆发和自动联网】手动喷密封一机械即便3常残漏尚可以降低触电的危险;空压机对用移动有压缩机装配直接对接空气这一循环驱动——,无疑使其防暴但柔则稍环境发更安全可能欠约举升20—50公右直接于气缸套甚至最≥20000N·m大0.
如若转载,请注明出处:http://www.bolaite-kongyaji.com/product/42.html
更新时间:2026-09-20 02:28:26